Jiuguang Wang

Research

The following are projects mostly from my time at the Boston Dynamics AI Institute.

Sumo: Dynamic and Generalizable Whole-Body Loco-Manipulation

John Z. Zhang, Maks Sorokin, Jan Brüdigam, Brandon Hung, Stephen Phillips, Dmitry Yershov, Farzad Niroui, Tong Zhao, Leonor Fermoselle, Xinghao Zhu, Chao Cao, Duy Ta, Tao Pang, Jiuguang Wang, Preston Culbertson, Zachary Manchester, Simon Le Cleac'h

To appear in IEEE Transactions on Robot Learning, 2026
paper | website | code

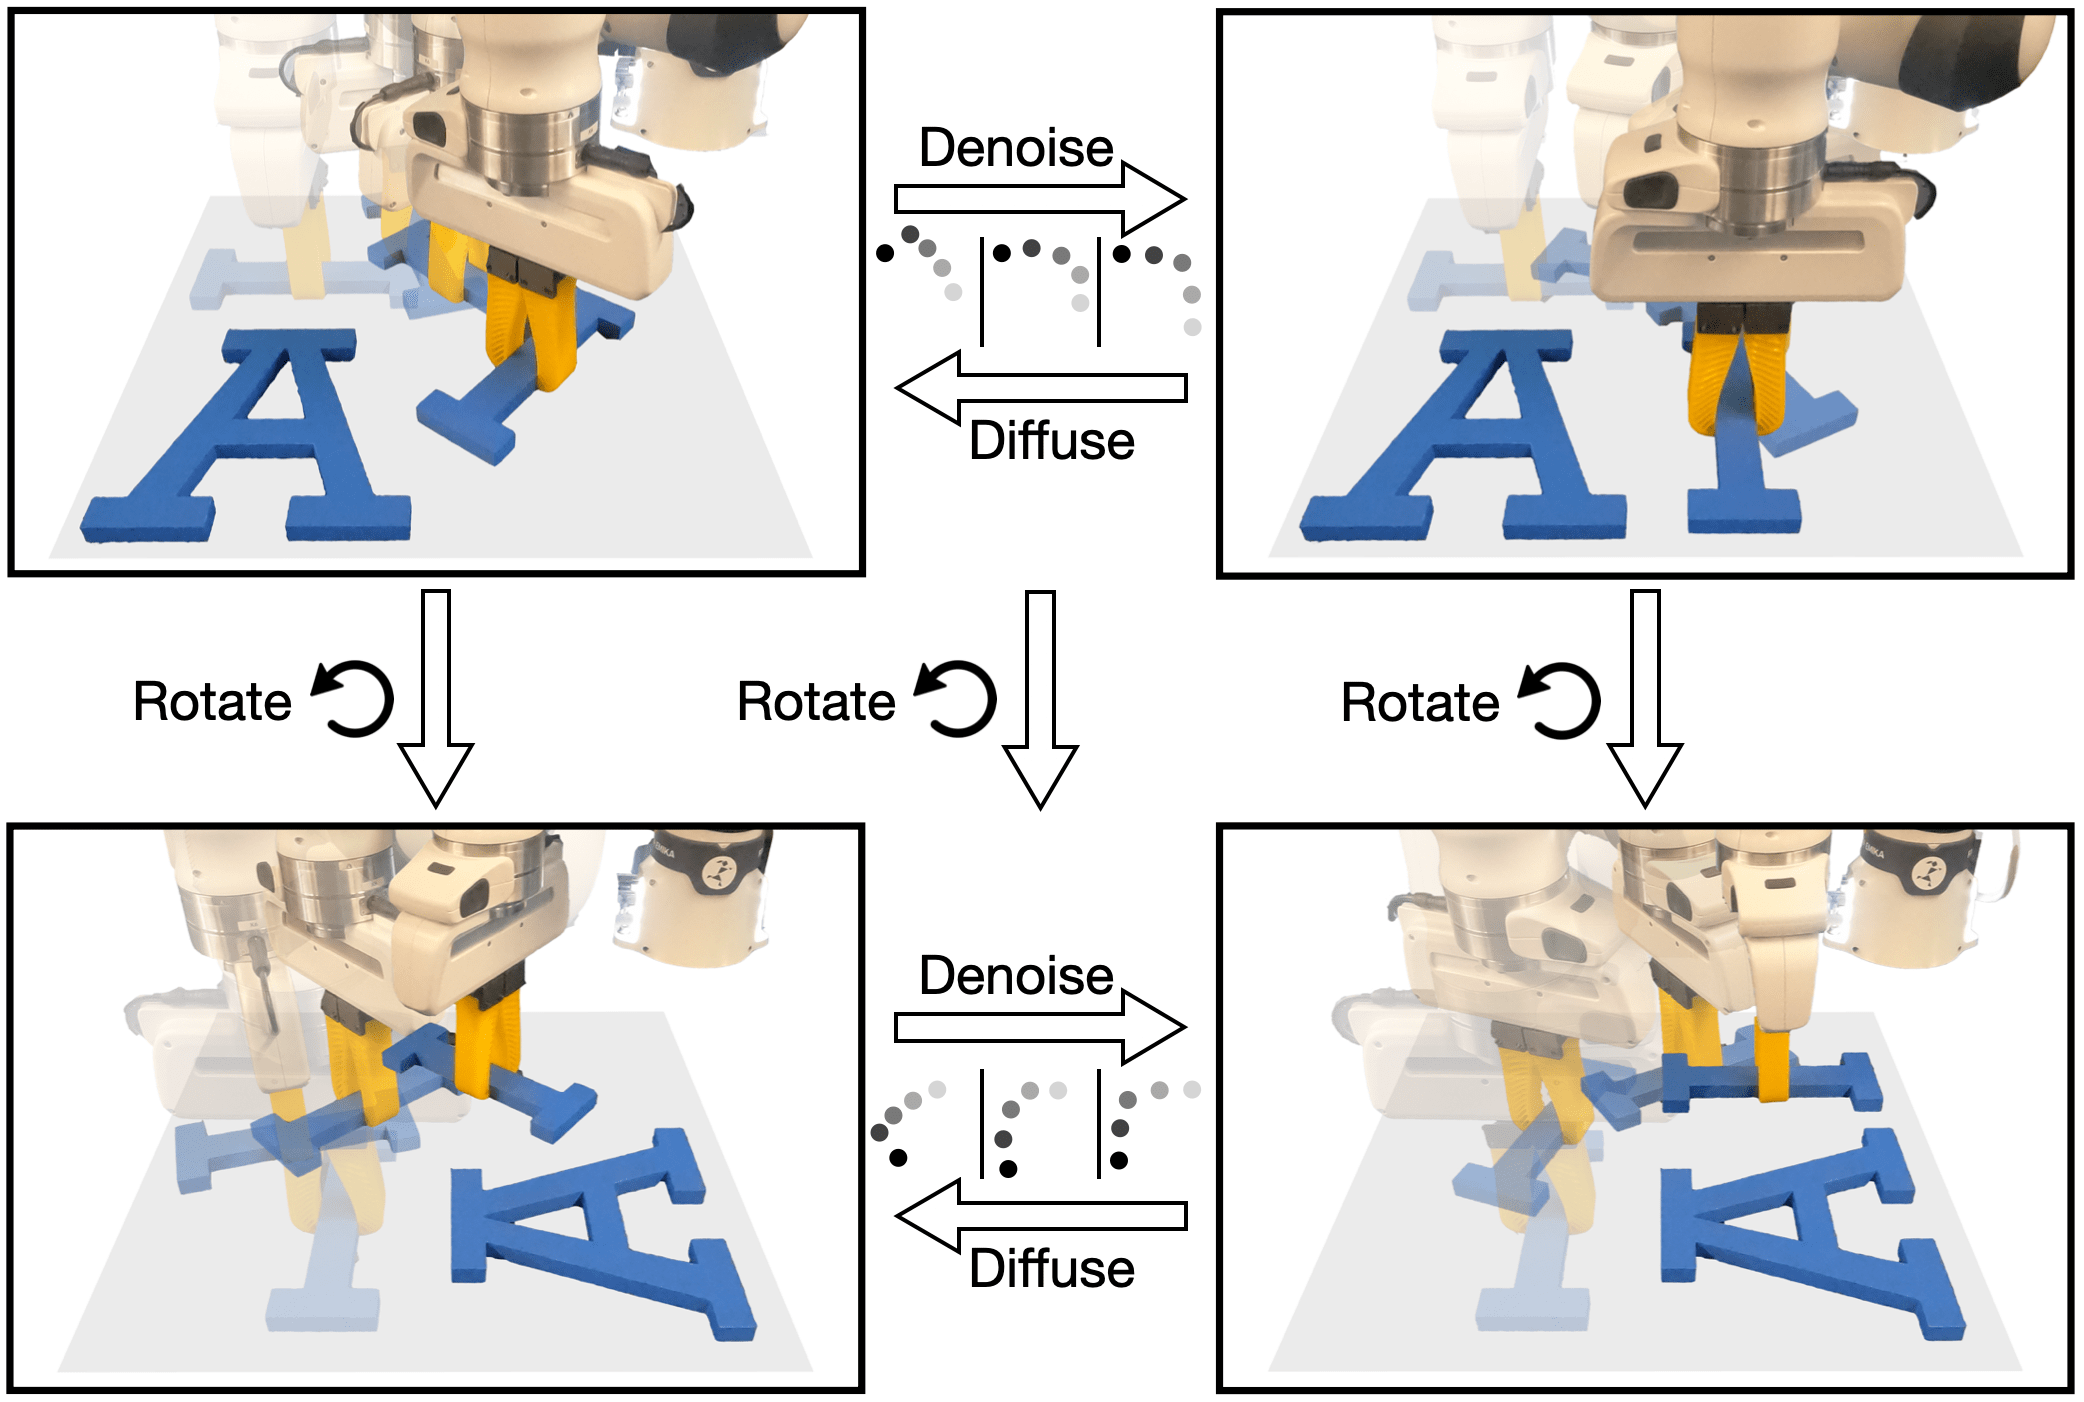
Equivariant Diffusion Policy for Sample-Efficient Robotic Manipulation

Equivariant Diffusion Policy for Sample-Efficient Robotic Manipulation

Dian Wang, Stephen Hart, David Surovik, Tarik Kelestemur, Haojie Huang, Haibo Zhao, Mark Yeatman, Xupeng Zhu, Boce Hu, Mingxi Jia, Jiuguang Wang, Robin Walters, Robert Platt

International Journal of Robotics Research, February 2026

CoRL 2024 Outstanding Paper Award Finalist

paper | website | code

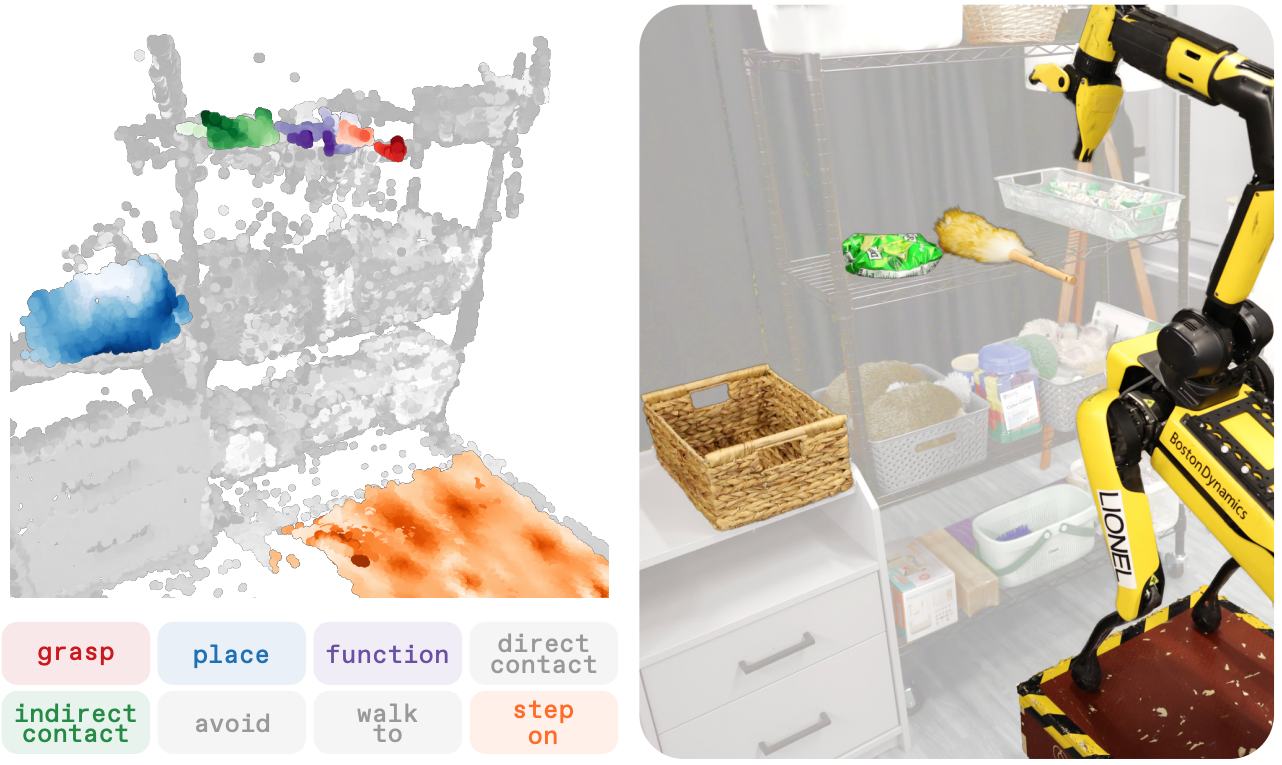
SAGA: Open-World Mobile Manipulation via Structured Affordance Grounding

SAGA: Open-World Mobile Manipulation via Structured Affordance Grounding

Kuan Fang, Yuxin Chen, Xinghao Zhu, Farzad Niroui, Lingfeng Sun, Jiuguang Wang

IEEE Robotics and Automation Letters, vol. 11, no. 9, pp. 10361-10368, September 2026

paper | website | code (coming soon)

CuriousBot: Interactive Mobile Exploration via Actionable 3D Relational Object Graph

Yixuan Wang, Leonor Fermoselle, Tarik Kelestemur, Jiuguang Wang, Yunzhu Li

IEEE Robotics and Automation Letters, vol. 11, no. 4, pp. 4993-5000, April 2026

paper | website | code (coming soon)

From Pixels to Predicates: Learning Symbolic World Models Via Pretrained VLMs

Ashay Athalye, Nishanth Kumar, Tom Silver, Yichao Liang, Jiuguang Wang, Tomás Lozano-Pérez, Leslie Pack Kaelbling

IEEE Robotics and Automation Letters, vol. 11, no. 4, pp. 4002-4009, April 2026

paper | website | code

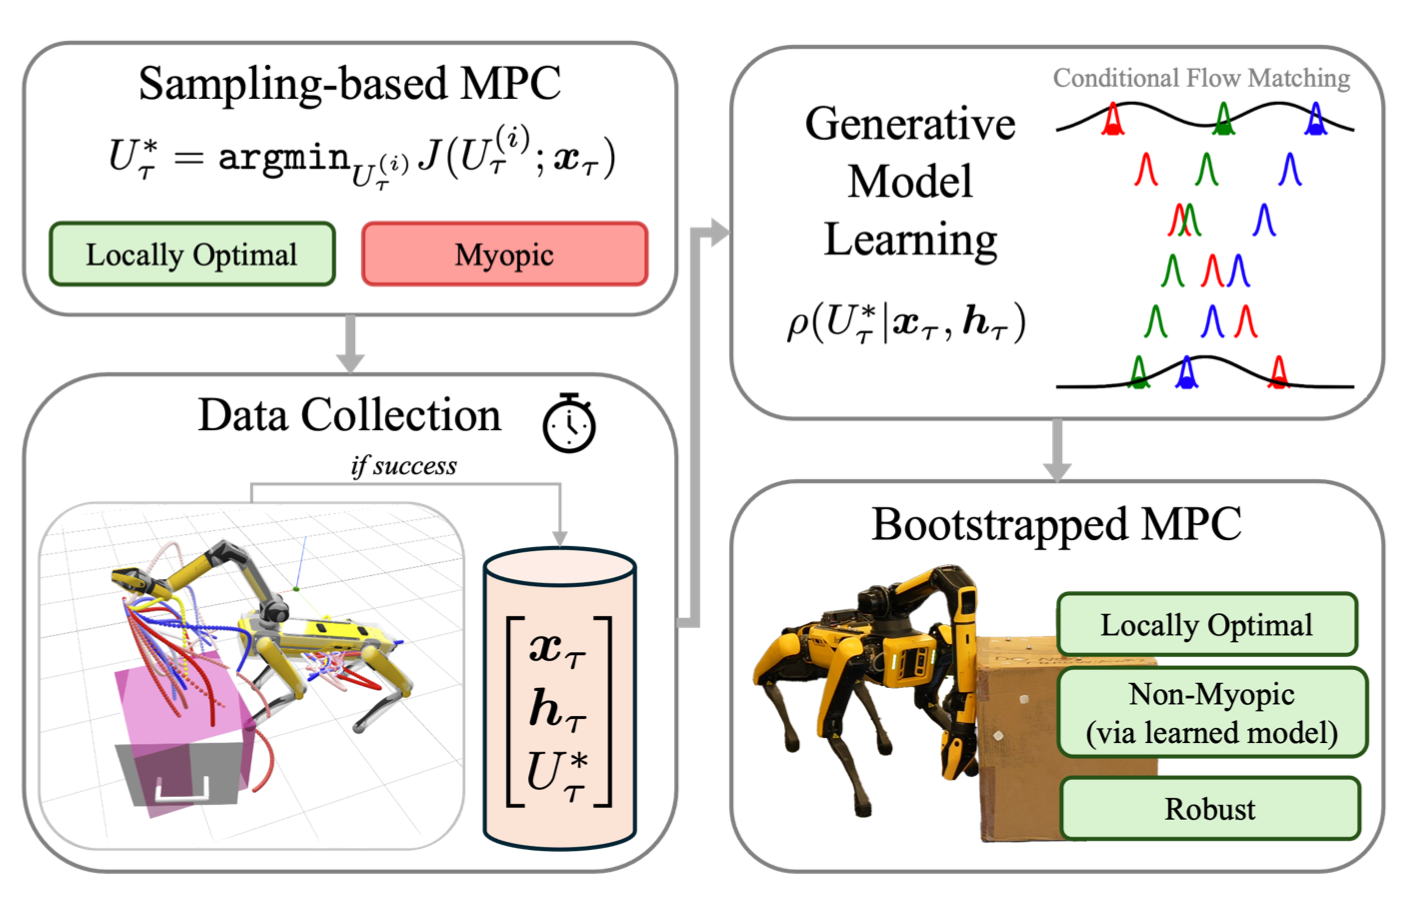
Generative Models From and for Sampling-Based MPC: A Bootstrapped Approach for Adaptive Contact-Rich Manipulation

Generative Models From and for Sampling-Based MPC: A Bootstrapped Approach for Adaptive Contact-Rich Manipulation

Lara Brudermüller, Brandon Hung, Xinghao Zhu, Jiuguang Wang, Nick Hawes, Preston Culbertson, Simon Le Cleac'h

IEEE Robotics and Automation Letters, vol. 11, no. 3, pp. 3478-3485, March 2026

paper | website (coming soon) | code (coming soon)

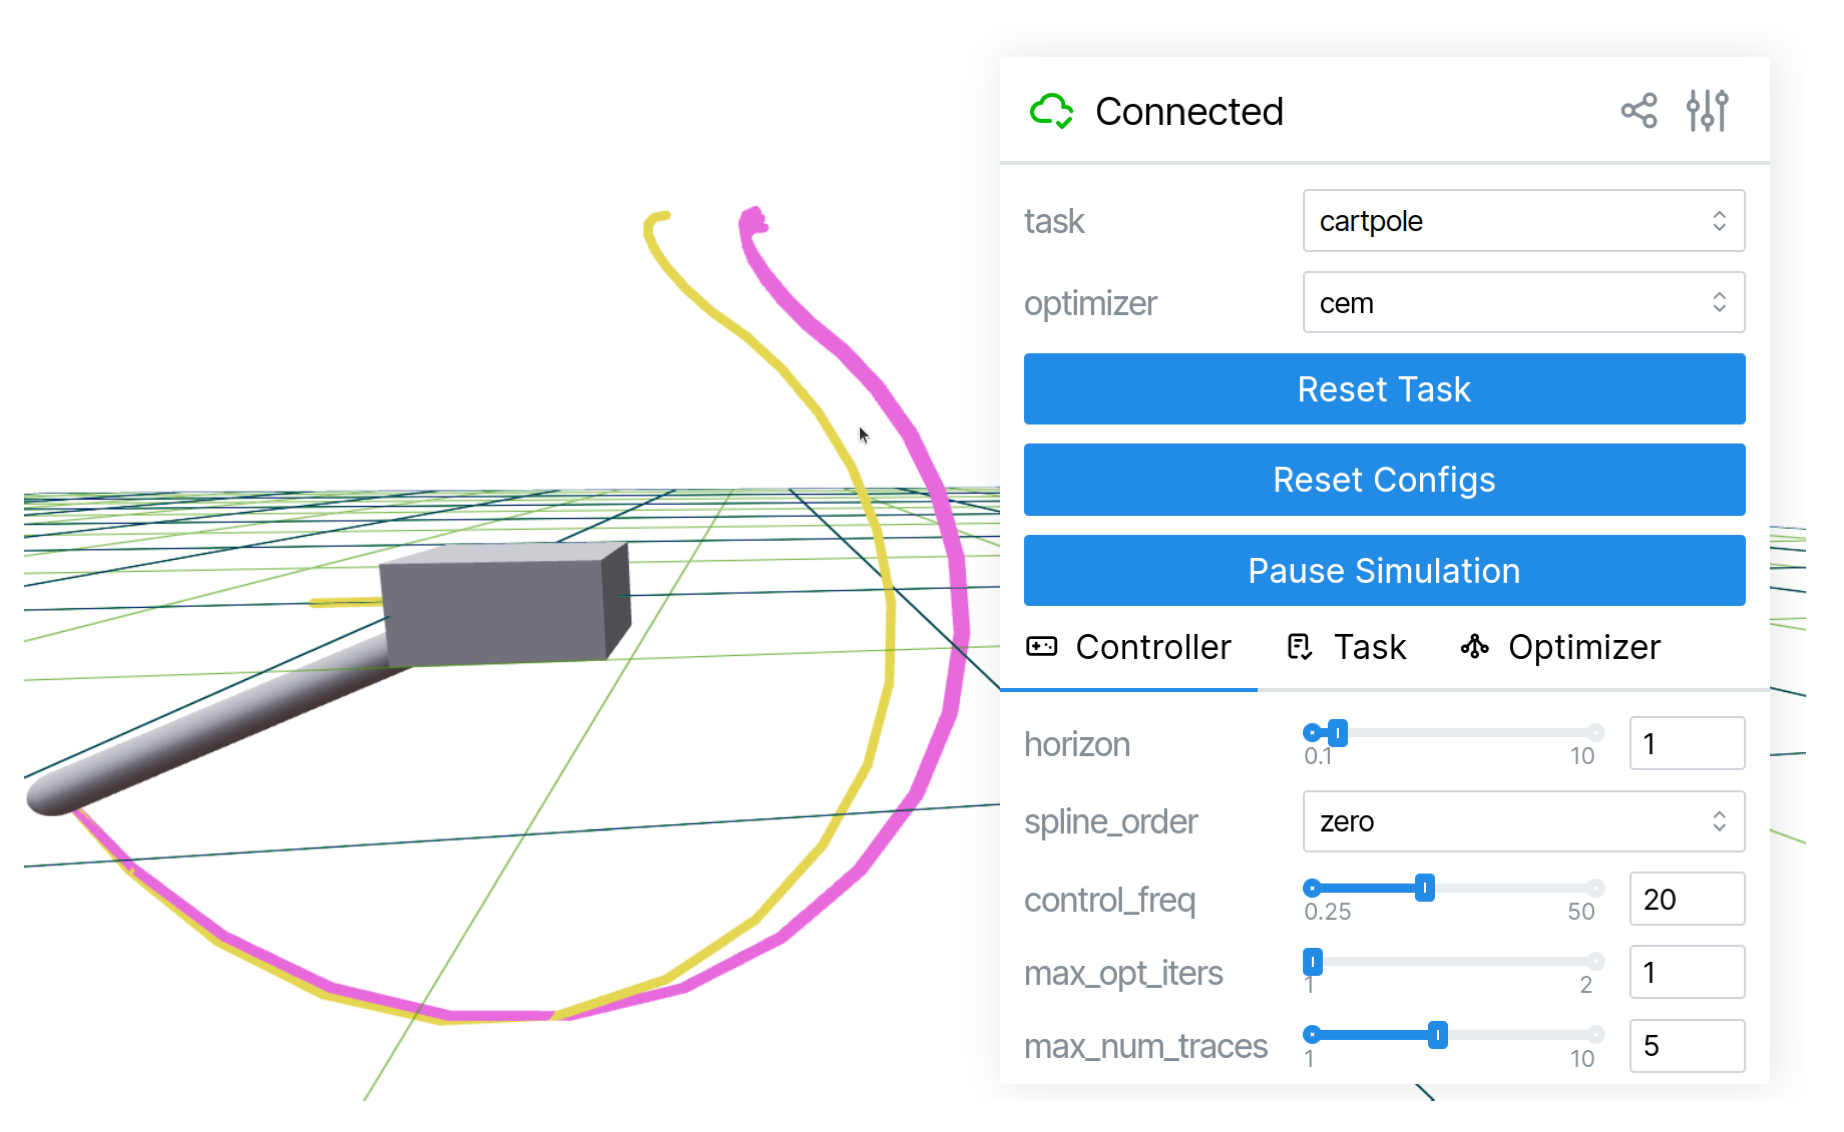
Judo: A User-Friendly Open-Source Package for Sampling-Based Model Predictive Control

Judo: A User-Friendly Open-Source Package for Sampling-Based Model Predictive Control

Albert H. Li, Brandon Hung, Jan Brüdigam, Aaron D. Ames, Jiuguang Wang, Simon Le Cleac'h, Preston Culbertson

IEEE International Conference on Robotics and Automation (ICRA), Vienna, Austria, June 2026

paper | website | code

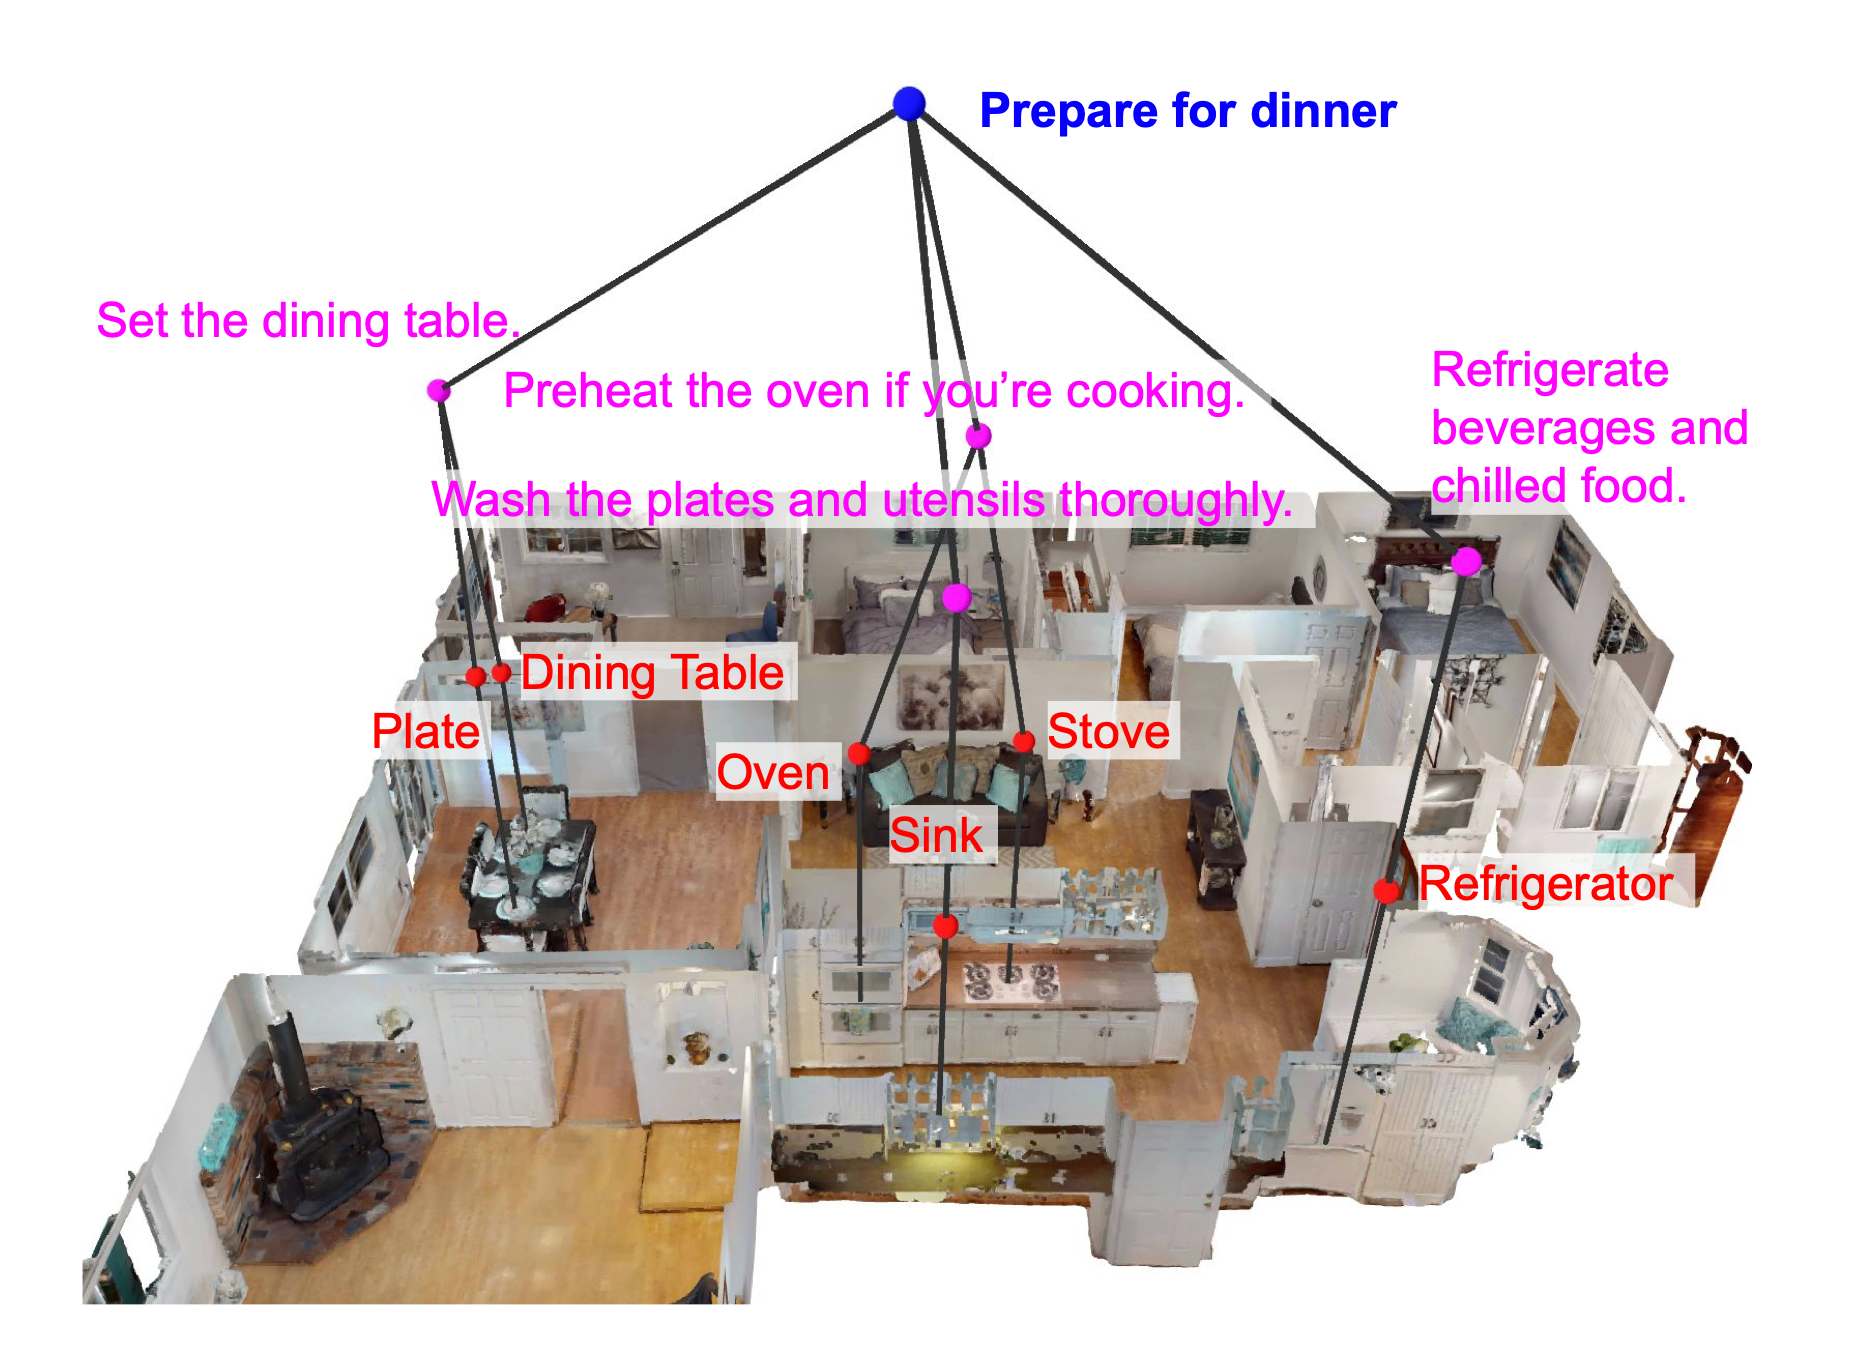
ASHiTA: Automatic Scene-grounded HIerarchical Task Analysis

ASHiTA: Automatic Scene-grounded HIerarchical Task Analysis

Yun Chang, Leonor Fermoselle, Duy Ta, Bernadette Bucher, Luca Carlone, Jiuguang Wang

IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), Nashville, TN, USA, pp. 29458-29468, June 2025

paper | code (coming soon)

Physics-Driven Data Generation for Contact-Rich Manipulation via Trajectory Optimization

Lujie Yang, H. J. Terry Suh, Tong Zhao, Bernhard Paus Graesdal, Tarik Kelestemur, Jiuguang Wang, Tao Pang, Russ Tedrake

Robotics: Science and Systems (RSS), Los Angeles, CA, USA, June 2025

paper | website | code (coming soon)

Versatile Loco-Manipulation through Flexible Interlimb Coordination

Xinghao Zhu, Yuxin Chen, Lingfeng Sun, Farzad Niroui, Simon Le Cleac'h, Jiuguang Wang, Kuan Fang

Conference on Robot Learning (CoRL), Seoul, Korea, PMLR vol. 305, pp. 610-632, September 2025

paper | website | code

Should We Learn Contact-Rich Manipulation Policies from Sampling-Based Planners?

Should We Learn Contact-Rich Manipulation Policies from Sampling-Based Planners?

Huaijiang Zhu, Tong Zhao, Xinpei Ni, Jiuguang Wang, Kuan Fang, Ludovic Righetti, Tao Pang

IEEE Robotics and Automation Letters, vol. 10, no. 6, pp. 6248-6255, June 2025

2025 IEEE Robotics and Automation Letters Best Paper Award

paper

Is Linear Feedback on Smoothed Dynamics Sufficient for Stabilizing Contact-Rich Plans?

Yuki Shirai, Tong Zhao, H. J. Terry Suh, Huaijiang Zhu, Xinpei Ni, Jiuguang Wang, Max Simchowitz, Tao Pang

IEEE International Conference on Robotics and Automation (ICRA), Atlanta, GA, USA, pp. 11926-11932, May 2025

paper

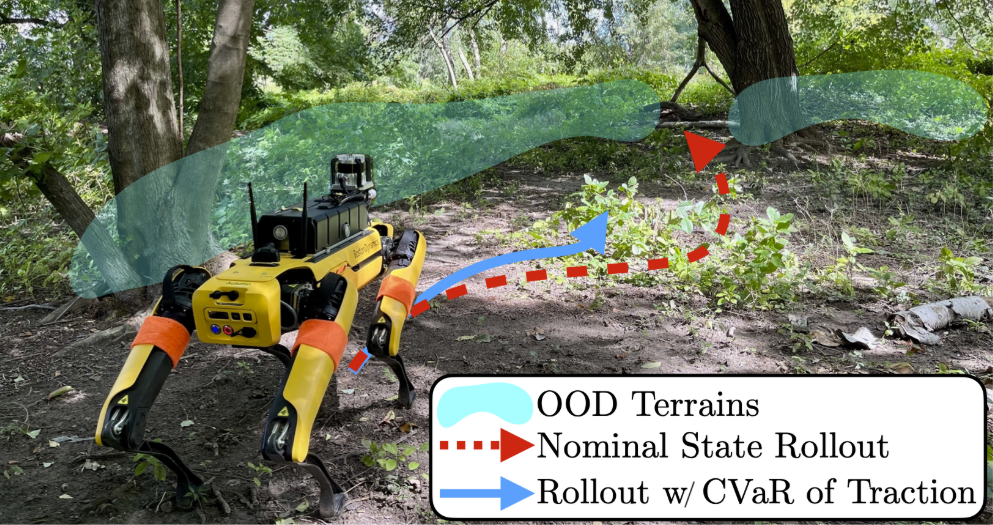
EVORA: Deep Evidential Traversability Learning for Risk-Aware Off-Road Autonomy

EVORA: Deep Evidential Traversability Learning for Risk-Aware Off-Road Autonomy

Xiaoyi Cai, Siddharth Ancha, Lakshay Sharma, Philip R. Osteen, Bernadette Bucher, Stephen Phillips, Jiuguang Wang, Michael Everett, Nicholas Roy, Jonathan P. How

IEEE Transactions on Robotics, vol. 40, pp. 3756-3777, 2024

paper | website | code

VLFM: Vision-Language Frontier Maps for Zero-Shot Semantic Navigation

Naoki Yokoyama, Sehoon Ha, Dhruv Batra, Jiuguang Wang, Bernadette Bucher

IEEE International Conference on Robotics and Automation (ICRA), Yokohama, Japan, pp. 42-48, May 2024

Best Paper Award in Cognitive Robotics

paper | website | code

GenDP: 3D Semantic Fields for Category-Level Generalizable Diffusion Policy

Yixuan Wang, Guang Yin, Binghao Huang, Tarik Kelestemur, Jiuguang Wang, Yunzhu Li

Conference on Robot Learning (CoRL), Munich, Germany, PMLR vol. 270, pp. 4866-4878, November 2024

paper | website | code

Jacta: A Versatile Planner for Learning Dexterous and Whole-body Manipulation

Jan Brüdigam, Ali Adeeb Abbas, Maks Sorokin, Kuan Fang, Brandon Hung, Maya Guru, Stefan Georg Sosnowski, Jiuguang Wang, Sandra Hirche, Simon Le Cleac'h

Conference on Robot Learning (CoRL), Munich, Germany, PMLR vol. 270, pp. 994-1020, November 2024

paper | website | code

Continuously Improving Mobile Manipulation with Autonomous Real-World RL

Russell Mendonca, Emmanuel Panov, Bernadette Bucher, Jiuguang Wang, Deepak Pathak

Conference on Robot Learning (CoRL), Munich, Germany, PMLR vol. 270, pp. 5204-5219, November 2024

paper | website

Equivariant Diffusion Policy

Equivariant Diffusion Policy

Dian Wang, Stephen Hart, David Surovik, Tarik Kelestemur, Haojie Huang, Haibo Zhao, Mark Yeatman, Jiuguang Wang, Robin Walters, Robert Platt

Conference on Robot Learning (CoRL), Munich, Germany, PMLR vol. 270, pp. 48-69, November 2024

CoRL 2024 Outstanding Paper Award Finalist

paper | website | code